Il problema del motore UAV non è quello che pensi
La maggior parte degli ingegneri che specificano i magneti per i motori di propulsione degli UAV si concentrano sul prodotto energetico. Un BHmax più elevato significa una maggiore densità di flusso, il che significa un KV più elevato e una maggiore spinta per grammo di peso del motore. Questa logica è corretta fin dove arriva, ma si ferma a circa metà del problema di progettazione vero e proprio.
La parte che tormenta i team durante i test: i motori di propulsione degli UAV funzionano a frequenze elettriche estreme, senza flusso d'aria di raffreddamento tranne quello generato dall'elica stessa, e sotto cicli di carico che possono passare dal minimo al massimo in meno di 100 millisecondi. N52 potrebbe darti la migliore densità di flusso statico, ma se la temperatura del magnete raggiunge i 140 gradi durante una salita sostenuta ad alta temperatura ambiente - cosa che accadrà in una gondola sigillata in una giornata di 40 gradi - hai appena messo il grado più sensibile al calore nel peggiore ambiente possibile.
Scegliere correttamente il magnete dell’UAV significa pensare alla frequenza elettrica, alla temperatura del rotore sotto carichi di volo reali e al compromesso tra densità di flusso e forza coercitiva attraverso l’intero inviluppo di volo. Ecco come risolverlo.
1. La frequenza elettrica è il primo filtro
I motori di propulsione UAV multirotore funzionano tipicamente a 1.400–2.200 KV per telai di piccole dimensioni (eliche da 3–7 pollici) e 100–400 KV per piattaforme professionali più grandi. Con una tensione della batteria di 14S (58,8 V nominale) e 1.800 KV, un motore che raggiunge l'80% della velocità a vuoto sotto carico gira a circa 84.000 giri al minuto. Con una configurazione a 14 coppie di poli, standard per i progetti outrunner ad alto KV, si ottiene una frequenza elettrica di 19.600 Hz.
A quella frequenza, le perdite per correnti parassite nelle laminazioni scalano con il quadrato sia della frequenza che dello spessore della laminazione. Un motore che utilizza acciaio al silicio da 0,35 mm a 20.000 Hz dissiperà una perdita del nucleo circa 6 volte maggiore rispetto allo stesso motore con laminazioni da 0,20 mm. Quel calore entra nel rotore e dal rotore nei magneti. La scelta della laminazione non è quindi separabile dalla decisione del grado del magnete: entrambe devono essere specificate insieme in base alla frequenza operativa target.
Per motori ad alto KV superiori a 1.000 KV: acciaio al silicio da 0,20 mm è il minimo pratico. Per i motori a volo lento di livello professionale inferiori a 200 KV funzionanti a frequenze elettriche inferiori, 0,35 mm sono accettabili e riducono i costi di produzione.
2. L'involucro termico sotto carichi di volo reali
Il passaggio del mouse al 50% dell'acceleratore non è il punto di progettazione termica. Il punto di progettazione termica è una salita sostenuta a tutto gas di 30 secondi da un inizio caldo, lo scenario che concentra la massima perdita di rame e ferro con un raffreddamento convettivo minimo.
In un tipico motore da corsa da 5 pollici (diametro dello statore 22 mm, configurazione 12N14P), questo scenario produce temperature dell'avvolgimento di 110–135 gradi e temperature del magnete di 85–105 gradi, misurate sulla superficie esterna del magnete. L'interno del magnete, legato al ferro posteriore del rotore, è più caldo di 10-15 gradi. Quindi la temperatura effettiva del magnete durante il funzionamento nel caso peggiore è di 95–120 gradi.
A 120 gradi, un magnete N52 - Hcj tipicamente 955 kA/m - funziona con una riduzione di circa il 15% della forza coercitiva rispetto alla temperatura ambiente. Il punto di ginocchio sulla curva BH a quella temperatura si trova abbastanza vicino al punto operativo in un motore ad alta corrente che la smagnetizzazione parziale sui picchi di corrente è un rischio reale, non teorico. N52H, con Hcj intorno a 1.274 kA/m a 20 gradi, fornisce un margine sostanzialmente maggiore a temperature elevate.
La raccomandazione pratica: per qualsiasi motore UAV in cui è previsto un funzionamento prolungato a tutto gas - droni per consegne, piattaforme cinematografiche professionali, irroratrici agricole - specificare N48H o N50H anziché N52 o N52H. Si rinuncia al 3–5% della densità di flusso nominale e si ottiene un margine di forza coercitiva sufficiente per operare in sicurezza a una temperatura del magnete di 120 gradi.
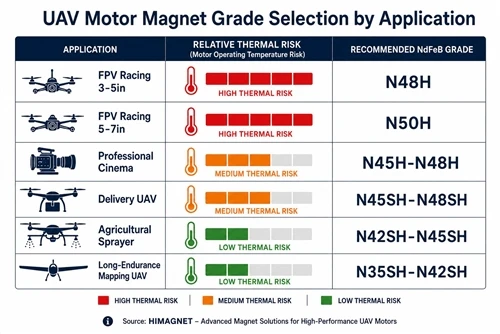
3. Selezione del grado tramite applicazione UAV
| Applicazione | Gamma KV tipica | Temp. massima del magnete | Grado consigliato | Ragionamento |
|---|---|---|---|---|
| FPV da corsa (3-5 pollici) | 2.000–2.800 KV | 100-130 gradi | N48H | Raffiche brevi, buona convezione da telaio aperto; Il suffisso H offre un margine termico senza sacrificare troppo il flusso |
| FPV da corsa (5-7 pollici) | 1.200–2.000 KV | 90-120 gradi | N50H | Il volume maggiore del motore migliora la dissipazione del calore; N50H raggiunge bene l’equilibrio flusso/coercività |
| Stile libero/Cinematologico (5–7 pollici) | 1.700–2.400 KV | 85-115 gradi | N48H–N50H | Simile alle corse ma con tratti più sostenuti; Suffisso H importante |
| Cinema professionale (10-15 pollici) | 100–400 KV | 70-100 gradi | N45H–N48H | Una frequenza elettrica inferiore riduce la perdita del nucleo; KV più bassi significa corrente di picco più bassa; N45H spesso sufficiente |
| UAV di consegna/logistica | 150–600 chilovolt | 100-130 gradi (gondola) | N45SH–N48SH | La navicella chiusa elimina il raffreddamento convettivo; Suffisso SH essenziale per salite sostenute in condizioni ambientali elevate |
| Spruzzatore agricolo | 80-200 chilovolt | 90-120 gradi | N42SH-N45SH | Lunghe durate di volo con acceleratore parziale in ambienti ad alta temperatura; dare priorità a Hcj rispetto a BHmax |
4. Segmento d'arco e magnete piastrellato per rotori Outrunner
I motori UAV Outrunner, dove il rotore è il guscio esterno e lo statore è fisso, utilizzano magneti montati in superficie fissati all'interno della scatola del rotore. Sono disponibili due scelte di geometria: segmenti di arco curvi per adattarsi al raggio del rotore e piastrelle piatte.
Le piastrelle piane sono più economiche da produrre e più facili da reperire. Il problema è che una tegola piana su un ferro posteriore curvo del rotore crea un traferro variabile: massimo ai bordi della piastrella, minimo al centro della piastrella. In un motore con diametro dello statore di 22 mm, questa variazione è sufficientemente piccola da poter essere ignorata. In uno statore da 40 mm o più, tipico delle piattaforme professionali, la variazione del traferro delle tegole piane produce un'ondulazione di coppia misurabile alla frequenza di passaggio polare.
Per i motori con diametro dello statore superiore a 35 mm, i segmenti dell'arco adattati alla curvatura del rotore producono un traferro uniforme e riducono l'ondulazione della coppia del 40–60% rispetto alle tegole piane di qualità equivalente. Il sovrapprezzo è in genere del 15-25% rispetto alle tegole piane a volumi di produzione, un valore che scompare rapidamente se si tiene conto del risparmio di isolamento dalle vibrazioni nel gimbal della fotocamera o della ridotta fatica strutturale nella cellula.
5. Adesivo e margine di assemblaggio
Il coefficiente di dilatazione termica del NdFeB (circa 5–7 × 10⁻⁶/grado) differisce da quello dei rotori in alluminio (23 × 10⁻⁶/grado) di circa 3–4×. Con un'oscillazione della temperatura di 100 gradi, un segmento d'arco di 15 mm su un rotore in alluminio di 40 mm di diametro vedrà un'espansione differenziale di circa 0,027 mm sulla linea di collegamento.
Gli adesivi epossidici bicomponenti standard con durezza Shore D superiore a 80 si romperanno sotto questo ciclo se lo spessore della linea di giunzione è inferiore a 0,08 mm. L'approccio corretto è una resina epossidica flessibile con Shore D compreso tra 60 e 75 e una linea di adesione controllata di 0,10-0,15 mm. Il fornitore del magnete dovrebbe essere in grado di confermare la compatibilità dell'adesivo con il materiale del rotore e l'intervallo di temperatura operativa: in caso contrario, vale la pena avere informazioni prima che il primo lotto di motori venga testato sul campo.
6. Cosa chiedere al tuo fornitore di magneti
- ☐ Curve BH a 20 gradi, 80 gradi e 120 gradi rispetto al materiale di produzione: i valori tipici della scheda tecnica non sono sufficienti
- ☐ Uniformità della densità di flusso in un lotto di produzione: ±2% ottenibile; ±5% è accettabile; sopra ciò crea una variazione per motore che richiede una calibrazione individuale
- ☐ Tolleranza del raggio del segmento dell'arco: ±0,05 mm è standard; richiedere ±0,03 mm se il traferro nominale è inferiore a 0,35 mm
- ☐ Consigli sull'adesivo per il materiale del rotore e la temperatura di esercizio
- ☐ Risultati del test in nebbia salina se il motore funziona in ambienti umidi o costieri (rivestimento di zinco minimo; considerare il rivestimento epossidico per applicazioni marine)
- ☐ Quantità minima d'ordine per segmenti di arco personalizzati: la maggior parte dei fornitori richiede 500–2.000 pezzi per la geometria personalizzata; pianificare di conseguenza le quantità dei campioni tecnici
HIMAGNET fornisce segmenti di arco e magneti a piastrella per motori UAV da campioni di ingegneria in piccoli lotti fino a volumi di produzione. Per supporto nella selezione della qualità specifica per il progetto del tuo motore,contattare il nostro team di ingegnericon il KV, il numero di poli, la stima della temperatura operativa e la geometria del rotore.