Il problema dell'attuatore comune di cui nessuno parla
Lo sviluppo dei robot umanoidi ha un problema con i magneti. Non è un problema di fornitura, è un problema di specifiche.
La maggior parte dei team che costruiscono giunti umanoidi iniziano estraendo una specifica NdFeB di alta qualità da qualunque cosa abbia utilizzato l'ultima volta il progettista del motore. N45SH viene specificato perché funzionava nell'ultimo progetto servo. Il suffisso termico viene scelto per corrispondere al limite di temperatura dell'avvolgimento. E poi dopo sei mesi di test dell'hardware, il giunto diventa più caldo di quanto previsto dal modello, la costante di coppia si sposta e nessuno può spiegare immediatamente il motivo, perché il magnete sembra a posto a temperatura ambiente.
Il problema è che gli attuatori articolari dei robot umanoidi si trovano a un'intersezione di vincoli che non esiste nella maggior parte delle altre applicazioni motorie: densità di coppia estrema, cicli di lavoro altamente intermittenti, involucri termici stretti senza raffreddamento forzato e un pacchetto meccanico che avvicina il magnete alle fonti di calore rispetto a quasi qualsiasi altro progetto di motore. Per ottenere la giusta selezione di NdFeB è necessario considerare tutti e quattro questi vincoli insieme, non separatamente.
Questo articolo spiega come farlo.
1. Perché gli attuatori con giunto umanoide sono termicamente diversi
Un servomotore standard in un'applicazione industriale funziona a un equilibrio termico più o meno stazionario durante la produzione. Si dimensiona il magnete per il servizio continuo alla temperatura nominale, si aggiunge un margine e la selezione è difendibile.
Le articolazioni dei robot umanoidi non si comportano in questo modo. Un ciclo di andatura a piedi prevede brevi raffiche di coppia elevata - correnti di picco 3-5 volte la potenza continua - seguite da fasi a basso carico in cui l'articolazione mantiene principalmente la posizione contro la gravità. La corrente media potrebbe essere modesta, ma la generazione di calore di picco durante queste fasi di scoppio è concentrata e la costante di tempo termico di un attuatore con giunto compatto (tipicamente 10-30 secondi per l'avvolgimento, più a lungo per il gruppo magnete) significa che la temperatura del magnete è in ritardo rispetto alla temperatura dell'avvolgimento in misura sufficiente da essere rilevante.
In un caso di test ben caratterizzato: un attuatore senza telaio da 60 mm che esegue una simulazione di andatura a 1 Hz ha mostrato temperature dell'avvolgimento con un picco di 95 gradi durante la fase statica, mentre la temperatura della superficie del magnete del rotore ha raggiunto solo 72 gradi, con un ritardo di circa 8 secondi. Alla frequenza di andatura di 2 Hz, il ritardo si comprime e la temperatura del magnete si avvicina a 88 gradi nello stesso ciclo di lavoro. Il grado del magnete sicuro a 1 Hz potrebbe avvicinarsi alla soglia di smagnetizzazione irreversibile a 2 Hz, senza che nulla nel modello termico a stato stazionario lo segnali.
Questo è il motivo per cui specificare un magnete articolare umanoide da solo un modello termico stazionario non è sufficiente. Le dinamiche del ciclo di lavoro sono importanti.
2. Il rischio di smagnetizzazione non è simmetrico
La smagnetizzazione del NdFeB non è un evento binario. C'è una perdita graduale e irreversibile di Br che si accumula ogni volta che il magnete opera al di sotto del suo punto di ginocchio sulla curva BH - e in un motore con giunto frameless ad alto numero di poli, il punto operativo si sposta verso il ginocchio in condizioni di corrente di picco proprio quando il giunto sta svolgendo il suo lavoro di coppia più elevata.
La conseguenza pratica: un magnete termicamente sicuro a 80 gradi in stato stazionario può ancora smagnetizzarsi parzialmente durante un burst di coppia di 150 ms se la corrente di picco è sufficientemente elevata da spingere il punto operativo sotto il ginocchio. La quantità di smagnetizzazione per ciclo è piccola - forse una perdita di Br dello 0,1–0,3% - ma è cumulativa. Dopo 10.000 cicli di deambulazione, un'articolazione avviata secondo le specifiche può funzionare del 2–4% al di sotto della sua costante di coppia originale. Ciò è sufficiente a causare una notevole asimmetria nell'andatura bilaterale e abbastanza da creare mal di testa da controllo a circuito chiuso che sembrano problemi software.
La soluzione è semplice ma richiede la conoscenza di quanto sia necessario: specificare il grado del magnete in base al punto operativo di picco durante i transitori di corrente massimi, non solo al limite termico di stato stazionario. Per la maggior parte delle applicazioni di giunti umanoidi, ciò spinge la scelta dai gradi standard con suffisso N verso H o SH, non perché la temperatura sia elevata, ma perché la forza coercitiva deve resistere ai picchi di smagnetizzazione.
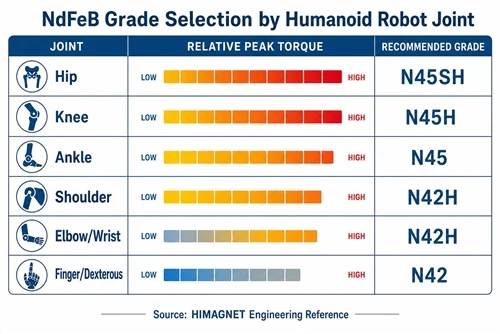
3. Selezione del grado in base alla posizione congiunta
Non tutte le articolazioni di un robot umanoide hanno lo stesso ambiente termico ed elettromagnetico. È logico adottare un approccio gerarchico alla selezione dei voti.
| Giunto | Coppia di picco | Ambiente termale | Grado consigliato | Motivazione |
|---|---|---|---|---|
| Anca (beccheggio/rollio) | Alto (40–120 N·m) | Bacino chiuso, flusso d'aria limitato | N42SH-N45SH | Elevato rischio di smagnetizzazione della corrente di picco; ambiente termico chiuso |
| Ginocchio | Massima (60–150 N·m) | Esposto, migliore convezione | N45H–N48H | Coppia di picco dominante; un migliore raffreddamento consente un suffisso di coercività inferiore |
| Caviglia | Medio (20–60 N·m) | Ambiente esposto, più basso | N45–N48H | Rischio termico inferiore; standard N accettabile se la corrente di picco è controllata |
| Spalla (beccheggio/rollio) | Medio (15–40 N·m) | Torso parzialmente chiuso | N42H–N45H | Densità di coppia moderata; ciclo di lavoro chiuso ma inferiore rispetto alle gambe |
| Gomito/Polso | Basso-medio (5-20 N·m) | Esposto, buona convezione | N42–N45H | Correnti di picco inferiori; standard N spesso sufficiente con margine |
| Dito/Abile | Basso (0,1–2 N·m) | Struttura a mano chiusa | N42H–N45H | Il volume ridotto limita la dissipazione del calore; Il suffisso H fornisce il margine |
Questi sono punti di partenza, non specifiche finali. La scelta effettiva dipende dal profilo della corrente di picco, dalla resistenza termica del gruppo giunto e dall'eventuale presenza di un raffreddamento attivo. Ma lo schema regge: le articolazioni che sopportano il carico maggiore negli ambienti termicamente più limitati (anche, gruppi di spalle chiusi) necessitano di un Hcj più elevato, mentre le articolazioni distali esposte hanno più margine termico e possono avere gradi di coercività inferiori.
4. Geometria del segmento d'arco per giunti ad alto numero di poli
La maggior parte degli attuatori con giunto umanoide utilizzano configurazioni a 12-20 poli per massimizzare la coppia per ampere in un diametro compatto. Con questo numero di poli, la larghezza del segmento dell'arco è stretta – tipicamente una lunghezza della corda di 15–25 mm per un diametro del rotore di 60–80 mm – e lo spessore radiale è limitato dal budget di inerzia del rotore.
Due decisioni sulla geometria contano più di quanto la maggior parte dei team creda:
Rapporto arco polare.Un rapporto dell'arco polare compreso tra 0,82 e 0,90 è l'intervallo pratico per ridurre al minimo la coppia di cogging nei motori frameless con un numero elevato di poli senza sacrificare troppo il flusso del traferro. Superare 0,92 aumenta il flusso, ma il cogging diventa la fonte dominante dell'ondulazione della coppia, problematico per un giunto robotico che necessita di un controllo regolare della posizione a bassa velocità. Scendere al di sotto di 0,80 riduce il cogging ma riduce la densità di coppia abbastanza da rendere necessario un magnete di qualità superiore per compensare, il che aumenta i costi senza affrontare la scelta della geometria sottostante.
Spessore radiale rispetto allo spessore del ferro posteriore.Per i magneti di classe N45H in un rotore da 60–80 mm, lo spessore radiale del magnete di 3,5–4,5 mm è l'intervallo in cui i magneti funzionano vicino al loro punto di lavoro ottimale sulla curva BH. Più sottile di 3 mm e lascerai il flusso sul tavolo. Uno spessore superiore a 5 mm aggiunge inerzia del rotore che si traduce in una larghezza di banda ridotta del giunto: un costo reale in un robot che necessita di risposte rapide di controllo dell'impedenza.
5. Quanto ti costa l'approvvigionamento separato
È comune nei programmi di sviluppo di robot umanoidi procurarsi i magneti del rotore da un fornitore e le laminazioni dello statore da un altro. La logica ha senso sulla carta: ogni fornitore ottimizza il proprio componente.
In pratica, l'accumulo di tolleranze tra componenti di provenienza indipendente è la fonte più consistente di variazione del traferro nei motori con giunti del primo articolo. Una variazione di ±0,05 mm nel raggio dell'arco del magnete, combinata con una variazione di ±0,03 mm nel raggio della fessura di laminazione, produce una variazione del traferro fino a ±0,08 mm attorno alla circonferenza del rotore. Con un traferro nominale di 0,4 mm, tipico di un giunto frameless ad alta densità di coppia, si tratta di una variazione del 20%. Il risultato è un'ondulazione di coppia misurabile alla frequenza passante per i poli, che in un motore a 16 poli a 200 giri/min (tipica velocità di camminata lenta) cade a 26 Hz, proprio nella larghezza di banda della maggior parte dei controller di impedenza delle articolazioni umanoidi.
L'abbinamento della geometria dell'arco magnetico alla geometria effettiva della laminazione dello stesso lotto di produzione elimina la maggior parte di tale variazione. Il magnete e la laminazione non devono necessariamente provenire dallo stesso fornitore, ma devono essere co-validati dimensionalmente prima dell'assemblaggio, e ciò è molto più semplice quando entrambi provengono da un'unica fonte che controlla entrambi i processi.
6. Lista di controllo pratica per le specifiche del magnete congiunto umanoide
- ☐ Definire il campo di smagnetizzazione di picco alla corrente massima, non solo alla temperatura operativa stazionaria
- ☐ Eseguire la simulazione termica del ciclo di lavoro alla frequenza di andatura target - 1 Hz e minimo 2 Hz
- ☐ Selezionare la pendenza in base al punto operativo di picco con un margine Hcj del 15% sopra il punto di ginocchio alla massima temperatura prevista del magnete
- ☐ Specificare la geometria del segmento dell'arco: rapporto arco polare 0,82–0,90, spessore radiale 3,5–4,5 mm per diametro del rotore 60–80 mm
- ☐ Verificare il budget di tolleranza del traferro: tolleranza del raggio dell'arco del magnete + tolleranza del raggio della fessura di laminazione Inferiore o uguale al 20% del traferro nominale
- ☐ Richiedi curve BH a 20 gradi, 80 gradi e 120 gradi dal materiale di produzione, non dai valori della scheda tecnica
- ☐ Per le articolazioni dell'anca e della spalla chiuse: specificare il suffisso SH come riferimento; H è accettabile solo con un modello termico convalidato che mostra la temperatura di picco del magnete inferiore o uguale a 120 gradi nel caso peggiore dell'andatura
HIMAGNET fornisce magneti del segmento d'arco abbinati ai disegni di laminazione del rotore del cliente, con dati BH a più temperature dal materiale di produzione. Per programmi articolari umanoidi - dagli attuatori digitali ai motori torque dell'anca -contattare il nostro team di ingegnericon la coppia congiunta, la velocità e l'inviluppo termico e lavoreremo insieme a voi nella selezione del grado.