Il problema dei servo industriali è la coerenza, non le prestazioni di picco
I motori UAV sono specificati per la spinta di picco. I giunti dei robot umanoidi sono specificati per la coppia di picco. I servomotori industriali sono specificati per qualcosa di più impegnativo di entrambi: coppia in uscita costante e prevedibile su dieci milioni di cicli, alla temperatura nominale, con le stesse prestazioni sul primo ciclo e sul ciclo dieci milioni.
Questo requisito cambia completamente la logica di selezione del magnete. Un motore UAV che perde il 2% della sua densità di flusso dopo una stagione di gare rappresenta un inconveniente minore. Un servo industriale su una catena di montaggio di precisione che perde il 2% della sua costante di coppia in sei mesi di turni di produzione causa parti scartate, tempi di inattività per ricalibrazione e richieste di garanzia. Le conseguenze economiche della graduale smagnetizzazione nelle servoapplicazioni industriali non sono proporzionali alla perdita di flusso: sono proporzionali al valore di produzione del processo controllato dal motore.
Questo è ciò che rende diversa la selezione dei magneti dei servomotori industriali e perché scegliere un grado da un riferimento di UAV o di un motore di consumo è il punto di partenza sbagliato.
1. Perché la dinamica termica del ciclo di lavoro è la variabile fondamentale della progettazione
I servomotori industriali nella lavorazione CNC, nella saldatura robotizzata e nell'automazione pick-and-place funzionano con cicli di lavoro che concentrano il calore in schemi specifici. Un servo sul mandrino di una macchina utensile potrebbe funzionare in modo continuo al 70% della coppia nominale per turni di 6 ore. Un servo su un braccio pick-and-place funziona alla coppia di picco per 80 ms, quindi scende quasi allo zero per 120 ms, ripetendo a 5 Hz per 16 ore al giorno.
La temperatura dell'avvolgimento in stato stazionario nell'applicazione del mandrino è prevedibile dalla corrente nominale e dalla resistenza termica. Nell'applicazione pick-and-place, i cicli di temperatura dell'avvolgimento e la costante di tempo termica del gruppo magnete - tipicamente 45-90 secondi per un servo con telaio da 60-100 mm - significa che la temperatura del magnete non segue la temperatura istantanea dell'avvolgimento. Tiene traccia di una media mobile con un ritardo. In un ciclo di lavoro veloce con correnti di picco elevate, il magnete può raggiungere temperature di 25-40 gradi superiori a quelle previste da un modello termico stazionario a corrente media.
Specificare il grado del magnete dalla corrente media è sbagliato. Specificare dal servizio di corrente di picco alla costante di tempo termica del gruppo magnete. Per la maggior parte delle applicazioni servo industriali nell'intervallo 1-10 kW, ciò significa che la temperatura effettiva di progettazione del magnete è di 100-140 gradi, non il limite di avvolgimento di 80 gradi indicato sulla scheda tecnica del motore.
2. Classe termica IEC e cosa significa effettivamente per i magneti
I servomotori industriali sono classificati secondo le classi termiche IEC: Classe F (limite di avvolgimento di 155 gradi), Classe H (180 gradi), Classe C (oltre 200 gradi). Queste valutazioni si applicano all'isolamento degli avvolgimenti, non ai magneti. La temperatura del magnete in un motore ben progettato con raffreddamento interno è di 30–60 gradi inferiore alla temperatura dell'avvolgimento al carico nominale, ma in un motore che funziona al di sopra del servizio nominale o con un raffreddamento degradato, il divario si riduce.
La mappatura pratica tra classe termica del motore e suffisso del grado del magnete:
| Classe Termica Motore | Tipica temperatura massima del magnete | Suffisso del grado minimo | Note |
|---|---|---|---|
| Classe F, raffreddamento forzato | 80-100 gradi | H | Il suffisso H fornisce il margine; Suffisso N marginale a meno che il punto operativo non sia conservativo |
| Classe F, autoraffreddante | 100-120 gradi | H a SH | SH preferito per applicazioni a servizio continuo; H accettabile con modello termico verificato |
| Classe H, raffreddamento forzato | 100-130 gradi | SH | SH basale; EH per motori vicini alla corrente nominale con temperatura del magnete di 130 gradi |
| Classe H, autoraffreddante | 120-150 gradi | EH | EH o AH; verificare la curva BH alla temperatura di esercizio - la scheda tecnica del produttore spesso non è sufficiente |
| Classe C/specialità | 150-200 gradi | SmCo o AH NdFeB | Sopra i 150 gradi sostenuti, SmCo è la risposta corretta; Esistono gradi NdFeB AH ma SmCo è più stabile |
3. Il problema dell'accumulo di smagnetizzazione nelle applicazioni a ciclo lungo
In un servomotore che funziona per 5.000 ore all'anno su una linea di produzione, il magnete subisce circa 90 milioni di cicli elettrici con una configurazione a 14 coppie di poli e una velocità nominale di 1.500 giri/min. Ogni ciclo in cui il punto operativo scende al di sotto del ginocchio BH - anche brevemente, anche con un piccolo margine - contribuisce ad una piccola perdita irreversibile di flusso.
Il problema non è il singolo evento. È l'accumulo. Un magnete che perde lo 0,05% di Br ogni 1.000 ore di funzionamento, dopo un anno perde lo 0,25%. Sembra trascurabile. In un servo ad alta precisione su una macchina per l'incollaggio di semiconduttori, una deriva costante della coppia dello 0,25% richiede la ricalibrazione del circuito di controllo della forza. La ricalibrazione su una macchina incollatrice mette lo strumento offline per 2-4 ore. In una struttura aperta 24 ore su 24, 7 giorni su 7, ciò avviene due volte all'anno per macchina. Il costo di tali tempi di inattività supera di gran lunga il costo derivante dalla specifica del grado di coercività immediatamente superiore in fase di progettazione.
L'approccio corretto alle specifiche: calcolare l'Hcj minimo richiesto per mantenere il punto operativo il 20% sopra il ginocchio BH alla massima temperatura prevista del magnete e alla massima corrente di smagnetizzazione. Quindi aggiungi un suffisso di grado sopra quel minimo. Il costo incrementale è piccolo. L'affidabilità incrementale è misurabile.
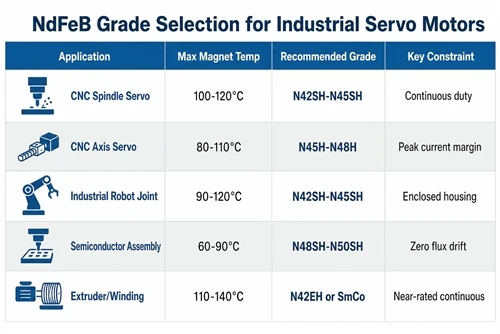
4. Selezione del grado in base all'applicazione servo industriale
| Applicazione | Ciclo di lavoro | Temp. massima del magnete | Grado consigliato | Motivazione |
|---|---|---|---|---|
| Centro di lavoro CNC (servomandrino) | Continuo 60–80% | 100-120 gradi | N42SH-N45SH | Lunghe tirature continue; SH essenziale; Grado BHmax inferiore accettabile se la densità di coppia lo consente |
| Servo asse CNC (azionamento di avanzamento) | Ciclico, 30–60% | 80-110 gradi | N45H–N48H | Intermittente; H sufficiente con un'adeguata analisi del margine della corrente di picco |
| Giunto per robot industriale (braccio a 6 assi) | Ciclico, 40–70% | 90-120 gradi | N42SH-N45SH | Simile al mandrino CNC; L'alloggiamento congiunto chiuso limita la convezione |
| Pick-and-place / SCARA | Ciclico ad alta frequenza | 80-110 gradi | N45H–N48H | Correnti di picco elevate ma brevi; verificare il margine di smagnetizzazione alla corrente di picco |
| Assemblaggio semiconduttori/elettronica | Ciclico di precisione | 60–90 gradi | N48SH-N50SH | La bassa temperatura ma la precisione richiedono una deriva del flusso pari a zero; SH fornisce un margine di stabilità a lungo termine |
| Estrusore/avvolgitrice | Continuo vicino alla valutazione | 110-140 gradi | N42EH–N45EH o SmCo | Vicino alla corrente nominale per ore; EH o SmCo a seconda della temperatura esatta |
5. Quanto ti costano fornitori separati in una riprogettazione del servo
I cicli di progettazione dei servomotori industriali sono lunghi - 12–24 mesi, dalle specifiche iniziali alla produzione qualificata. La geometria del magnete è fissata alla costruzione del primo prototipo. Se i magneti e le laminazioni del rotore provengono da fornitori diversi, qualsiasi modifica alla geometria – e ci saranno modifiche alla geometria durante lo sviluppo – richiede un nuovo impegno con due fornitori, due tempi di consegna e due serie di documenti di ispezione del primo articolo.
In pratica, la maggior parte dei team di sviluppo dei servomotori esegue 3-5 iterazioni della geometria del magnete tra il primo prototipo e il rilascio in produzione. Ogni iterazione che richiede attrezzature separate presso un fornitore di magneti separato aggiunge 4-8 settimane al programma ed elimina la possibilità di co-ottimizzare insieme la geometria dell'arco magnetico e della fessura di laminazione. Il budget di tolleranza del traferro, che determina direttamente l'ondulazione della coppia e il cogging, è molto più facile da mantenere quando entrambi i componenti sono progettati e fabbricati tenendo presenti le reciproche tolleranze fin dall'inizio.
6. Lista di controllo delle specifiche per i servomagneti industriali
- ☐ Calcolare il campo di smagnetizzazione di picco alla corrente transitoria massima, non alla corrente nominale
- ☐ Determinare la temperatura effettiva del magnete utilizzando il modello della costante di tempo termica, non il modello della corrente media stazionaria
- ☐ Selezionare il suffisso grado con margine Hcj del 20% sopra il ginocchio BH alla massima temperatura del magnete
- ☐ Add one suffix above calculated minimum for long-cycle applications (>5.000 ore/anno)
- ☐ Richiedere curve BH dal materiale di produzione a 20 gradi, 100 gradi e 150 gradi - non valori tipici della scheda tecnica
- ☐ Specificare il requisito di uniformità della densità di flusso: ±1,5% per servo di precisione; ±2,5% per uso industriale standard
- ☐ Per applicazioni superiori a 130 gradi sostenuti: valutare SmCo prima di impegnarsi con i gradi NdFeB EH/AH
- ☐ Confermare che il fornitore del magnete può fornire la geometria del segmento dell'arco corrispondente al disegno di laminazione del rotore
HIMAGNET fornisce magneti a segmento d'arco per servomotori industriali con coordinamento della laminazione abbinato, dati BH di produzione alle temperature di esercizio e supporto tecnico attraverso il processo dalla progettazione alla qualificazione. Per supporto nella selezione della qualità sulla tua applicazione servo,contattare il nostro team di ingegnericon il ciclo di lavoro, la classe termica e la geometria del rotore.