Perché la curva BH è più importante della scheda tecnica della qualità
La maggior parte dei progettisti di motori seleziona un grado di magnete da una scheda tecnica, verifica che Br e Hcj soddisfino i requisiti dell'applicazione e si ferma qui. Questo va bene per applicazioni semplici e progetti di motori standard in cui qualcun altro ha già eseguito l'analisi del circuito magnetico. Diventa un problema quando la geometria del magnete, il traferro o la temperatura operativa differiscono dal progetto di riferimento, cosa che accade quasi sempre nello sviluppo di motori personalizzati.
La scheda tecnica della qualità fornisce le proprietà intrinseche del magnete: cosa può fare da solo. L'analisi del circuito magnetico ti dice cosa fa effettivamente nel tuo progetto specifico. I due numeri possono essere sostanzialmente diversi e il divario tra loro determina se il motore raggiunge il target di coppia o scende al di sotto del 15% alla temperatura di esercizio. Questo articolo tratta gli strumenti analitici principali: la linea di carico, il punto operativo e le implicazioni pratiche per le decisioni di progettazione.
1. La curva BH e cosa ti dice realmente
La curva di smagnetizzazione (il secondo quadrante della curva BH) per un magnete NdFeB sinterizzato ha due coordinate chiave. La rimanenza Br è la densità di flusso quando non viene applicato alcun campo esterno (H=0). La coercività Hcb è l'intensità del campo inverso richiesta per portare B a zero. Tra questi due punti, la curva è quasi lineare per i moderni gradi di NdFeB: la pendenza è la permeabilità del magnete, circa μ₀ × μᵣ dove μᵣ ≈ 1,05 per NdFeB sinterizzato.
Ciò che la scheda tecnica non mostra direttamente è dove il magnete funzionerà effettivamente in un circuito magnetico chiuso. In qualsiasi applicazione reale, il magnete è parte di un circuito che comprende il traferro, i componenti in acciaio e la geometria. Il punto operativo - la coordinata effettiva (B, H) sulla curva di smagnetizzazione - dipende dalla geometria del circuito, non solo dal materiale del magnete. Due progetti che utilizzano lo stesso grado in diverse configurazioni del traferro avranno diversi punti operativi, diverse densità di flusso nel traferro e diversi margini di sicurezza di smagnetizzazione.
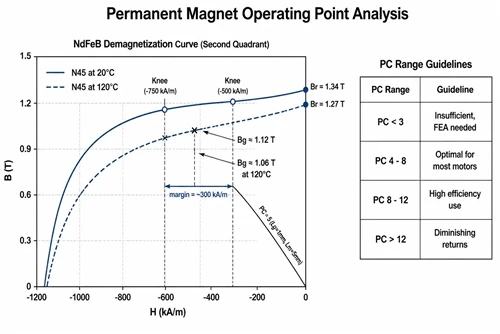
Il confine critico è il ginocchio della curva di smagnetizzazione. Per i gradi senza il suffisso H o SH (NdFeB standard), il ginocchio si verifica intorno a H=da −700 a −800 kA/m a seconda del grado e della temperatura. Se il punto di lavoro scende sotto il ginocchio - cioè il campo di smagnetizzazione esterno spinge il magnete in questa regione non lineare - il magnete si smagnetizza parzialmente in modo irreversibile quando il campo viene rimosso. Per i magneti di grado H, il ginocchio viene spinto fino a −1100 kA/m o meno, motivo per cui sono specificati per applicazioni con campi di reazione dell'armatura significativi o temperature operative elevate.
2. La linea di carico: connessione delle proprietà del magnete alla geometria del circuito
La linea di carico è il vincolo del circuito sul punto operativo del magnete. È una linea retta tracciata sul piano BH, che ha origine nell'origine e interseca la curva di smagnetizzazione nel punto operativo effettivo. La pendenza della linea di carico è chiamata coefficiente di permeanza (PC) ed è determinata interamente dalla geometria:
PC=(Ag × Lm) / (Am × Lg)
dove Ag è l'area della sezione trasversale del traferro, Am è l'area della faccia del polo magnetico, Lm è la lunghezza del magnete nella direzione di magnetizzazione e Lg è la lunghezza del traferro. Questa è la versione semplificata che presuppone un acciaio magnetico perfetto (nessuna perdita di flusso, nessuna riluttanza dell'acciaio) - la versione completa aggiunge termini di permeabilità alle perdite, ma questa approssimazione è adeguata per le decisioni iniziali di progettazione.
Un PC elevato (pendenza ripida della linea di carico) significa che il magnete funziona più vicino a Br: viene utilizzata una maggiore capacità di flusso del magnete. Un PC basso (pendenza bassa) significa che il magnete opera più lontano da Br, fornendo meno densità di flusso allo spazio vuoto ma con maggiore resistenza alla smagnetizzazione da campi esterni. L'intervallo utile tipico per i PC nelle applicazioni motore è 4–12. Sotto 3, non stai utilizzando il magnete in modo efficiente. Sopra 15, stai usando il magnete in modo efficiente ma la geometria è spesso poco pratica (magneti molto spessi rispetto allo spazio vuoto).
Per un motore a flusso radiale con Lm=5mm, Am=Ag (senza frange) e Lg=1mm, PC=5. Se il grado è N45 con Br=1.34 T, la densità del flusso operativo nell'intercapedine è circa Br × PC/(PC+1)=1.34 × 5/6 ≈ 1,12 T. Questo è il numero che entra nella forza o coppia calcolo, non la scheda tecnica Br. La differenza è del 16%, non trascurabile per un motore con tolleranza ridotta.
3. Effetti della temperatura sul punto di funzionamento
Sia Br che Hcj diminuiscono con la temperatura. Per lo standard N45 NdFeB, i coefficienti di temperatura sono circa −0,11%/grado per Br e −0,55%/grado per Hcj. A una temperatura del magnete adiacente all'avvolgimento di 120 gradi (50 gradi sopra la temperatura ambiente di riferimento), Br scende a 1,34 × (1 − 0,0011 × 50)=1.27 T e Hcj scende da circa 1150 kA/m a circa 1150 × (1 − 0,0055 × 50)=833 kA/m.
Anche il punto di funzionamento cambia con la temperatura. Sia le coordinate della curva di smagnetizzazione che la linea di carico si intersecano e si muovono. Per la maggior parte delle geometrie dei motori con PC nell'intervallo 4–8, la densità del flusso operativo diminuisce all'incirca in proporzione al Br, quindi una diminuzione del 5% di Br alla temperatura produce una riduzione della coppia di circa il 5%. Questo è il calcolo standard del declassamento termico del motore.
L'effetto più pericoloso è lo spostamento del punto del ginocchio. A 120 gradi, un magnete N45 ha Hcj di circa 833 kA/m. Il ginocchio della curva di smagnetizzazione (per il grado standard) è ora a circa H=−500 kA/m, anziché −750 kA/m a temperatura ambiente. Se il campo di reazione dell'indotto del motore alla corrente di picco produce un campo di smagnetizzazione di −450 kA/m sulla superficie del magnete, il progetto ha un margine di smagnetizzazione pari a zero alla temperatura di esercizio. Questo è il motivo per cui i motori con elevati rapporti di coppia picco-continua (servoazionamenti che funzionano a 3× o 5× coppia continua nei transitori) richiedono magneti di grado H, non per il loro Br leggermente migliore, ma per la loro posizione del ginocchio molto migliore in temperatura.
4. Decisioni pratiche di progettazione derivate dall'analisi del punto operativo
Tre decisioni di progettazione derivano direttamente dall'analisi del punto operativo e tutte e tre vengono prese in modo errato con una certa regolarità nei progetti di motori personalizzati.
Primo: ottimizzazione della lunghezza del magnete. Per un dato PC, l'aumento di Lm aumenta la densità di flusso del punto operativo in modo monotono, ma solo fino a un certo punto. Oltre PC ≈ 10–12, il guadagno nella densità del flusso del gap per unità di aumento della lunghezza del magnete diventa piccolo (rendimenti decrescenti sulla curva del prodotto B × H). Il Lm ottimale per la maggior parte delle geometrie dei motori è la lunghezza che raggiunge PC=6–8, bilanciata rispetto al costo e al peso del materiale del magnete.
Secondo: selezione della qualità rispetto all'ottimizzazione della geometria. Per un traferro fisso, un magnete di qualità superiore sposta il punto operativo verso l'alto sull'asse B ma non cambia il PC. Il guadagno nella densità del flusso del gap è proporzionale al guadagno in Br, quindi l'aggiornamento da N42 (Br ≈ 1,30 T) a N48 (Br ≈ 1,38 T) fornisce circa il 6% in più di flusso del gap, che si traduce in circa il 6% in più di coppia per la stessa perdita di rame. Questo è spesso più conveniente rispetto alla riduzione del traferro (che richiede tolleranze di produzione più strette), ma meno conveniente rispetto all'ottimizzazione della geometria del magnete per raggiungere il PC giusto.
Terzo: l'interazione tra numero di poli e volume del magnete. I motori con un numero di poli più elevato utilizzano lunghezze dell'arco magnetico più brevi e in genere hanno un volume del magnete inferiore per coppia unitaria a causa di percorsi di flusso più brevi. Il PC per progetti con numero elevato di poli tende ad essere più basso e richiede magneti più spessi per mantenere un punto operativo e un margine di smagnetizzazione adeguati. Quando un cliente richiede contemporaneamente "un elevato numero di poli, un piccolo traferro e un volume minimo del magnete", l'analisi del punto operativo mostra rapidamente perché almeno uno di questi tre deve cedere. Il compromesso specifico dipende dal grado, dalla geometria e dai requisiti di temperatura: non esiste una regola generale senza fare i numeri.
5. Quando l'analisi semplificata è sufficiente e quando non lo è
L'approccio della linea di carico sopra presuppone curve di smagnetizzazione lineari, assenza di flusso di perdita e acciaio a permeabilità infinita. Queste ipotesi sono sufficientemente precise per il dimensionamento iniziale del progetto quando il punto operativo è ben al di sopra del ginocchio (PC > 4 alla massima temperatura operativa, con un margine di almeno 200 kA/m rispetto al ginocchio). Si rompono in tre situazioni.
Innanzitutto, quando PC è inferiore a 3. I progetti con PC basso (spazio ampio, magnete sottile) hanno punti operativi nella parte inferiore della curva di smagnetizzazione dove la non linearità diventa significativa. L'analisi degli elementi finiti è necessaria per ottenere valori accurati della densità del flusso del gap.
In secondo luogo, quando il flusso marginale è significativo. Nei motori ad alto numero di poli con archi magnetici stretti, le frange sui bordi possono rappresentare il 15–25% del flusso totale. Il fringing riduce la densità di flusso effettiva del gap rispetto al calcolo semplificato. La FEA lo cattura accuratamente; la formula analitica no.
Terzo, quando la saturazione dell’acciaio è importante. L'analisi semplificata presuppone una permeabilità infinita dell'acciaio. Nei motori con sezioni del giogo sottili o densità di flusso elevate (superiori a 1,6 T nel giogo), la saturazione dell'acciaio aggiunge riluttanza al circuito che riduce la densità di flusso del gap e distorce il punto operativo. Gli effetti di saturazione della punta del dente e del giogo nei motori brushless sono ben documentati e richiedono una gestione accurata tramite FEA.
HIMAGNET fornisce dati sulle prestazioni del magnete, comprese curve di smagnetizzazione complete a più temperature (20 gradi, 60 gradi, 100 gradi, 120 gradi, 150 gradi a seconda del grado), che consentono un'analisi accurata della linea di carico senza FEA per la maggior parte delle iterazioni di progettazione iniziali. Contatta il nostro team di ingegneri con la geometria del tuo circuito per una revisione del punto operativo prima di finalizzare le specifiche del magnete.