I motori lineari utilizzano i magneti in modo diverso e la maggior parte degli ingegneri non ne tiene conto
I motori lineari eliminano la fase di conversione meccanica da rotativo a lineare: nessuna vite a ricircolo di sfere, nessuna cremagliera e pignone, nessuna cinghia. La forza viene prodotta direttamente nell'asse lineare. Sembra più semplice di un motore rotativo che aziona una vite, e in un certo senso lo è. Ma i requisiti magnetici per un motore lineare sono sostanzialmente diversi da quelli per un motore rotativo, e le differenze non sono sempre evidenti dalla descrizione dei libri di testo di elettromagnetismo.
Le tre configurazioni di motori lineari più comuni sono il tipo piatto (canale a U o forzatore senza ferro), il tipo tubolare e l'attuatore con bobina mobile. Ciascuno richiede geometria, qualità e specifiche del magnete diverse. Questo articolo tratta l'aspetto magnetico della decisione progettuale per ciascuno di essi, con particolare attenzione alle applicazioni in cui gli errori di specifica sono più costosi: gestione dei wafer semiconduttori, assi di alimentazione delle macchine utensili e stadi di precisione ad azionamento diretto.
1. Motori lineari con canale a U (con nucleo in ferro e senza ferro): la pista magnetica
La configurazione del motore lineare più diffusa nelle macchine utensili e nei sistemi a portale è il formato a canale a U o "motore lineare sincrono". Lo statore è una pista magnetica: una serie di blocchi NdFeB montati su una piastra di supporto in acciaio con orientamento alternato polo nord-sud. Il forzante (parte mobile) trasporta gli avvolgimenti della bobina e viaggia lungo questo percorso, generando forza di spinta attraverso l'interazione elettromagnetica con il campo alternato.
I blocchi magnetici in un tipico binario con canale a U sono larghi 20–50 mm, lunghi 10–30 mm (nella direzione di marcia) e spessi 5–15 mm, a seconda della forza nominale del motore. Il passo polare, ovvero la distanza da centro a centro tra magneti adiacenti della stessa polarità, determina il periodo elettrico del motore e influisce direttamente sull'ondulazione della spinta. Un passo polare più corto riduce l'ondulazione della forza ma aumenta la frequenza di commutazione richiesta per una data velocità. La maggior parte dei motori lineari delle macchine utensili utilizza passi polari di 20–40 mm per assi di avanzamento che funzionano a 1–5 m/s.
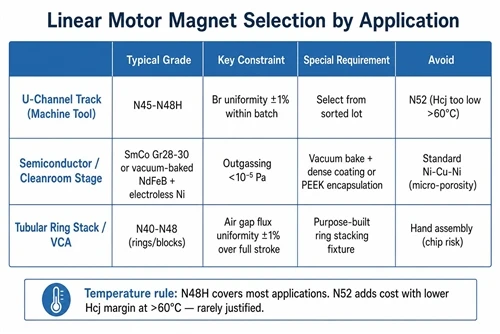
La selezione del grado per le piste dei motori lineari delle macchine utensili è semplice: N45 o N48 per assi standard a servizio continuo, N45SH o N48SH per applicazioni adiacenti al mandrino ad alta velocità in cui il calore proveniente dagli avvolgimenti dello statore guida la temperatura superiore a 80 gradi. L'errore è specificare che N52 ottenga la massima densità di flusso: a temperature del binario superiori a 60 gradi, il vantaggio di densità di flusso di N52 rispetto a N48 si restringe in modo significativo (sia Br che Hcj degradano con la temperatura e N52 ha un Hcj inferiore) e il sovrapprezzo non è giustificato. N48H o N48SH coprono le stesse prestazioni a un costo inferiore e con un migliore margine di sicurezza termica.
La coerenza tra magneti all'interno di un gruppo di binari è la specifica che influisce maggiormente sulla qualità del movimento. Magneti consecutivi con variazione di Br superiore al ±2% producono una variazione di forza rilevabile alla frequenza spaziale del passo polare - questo si manifesta come un'ondulazione periodica della velocità negli assi di precisione. Per gli assi di avanzamento della macchina utensile con requisiti di finitura superficiale inferiori a Ra 0,4μm, la variazione di Br all'interno di un lotto di tracce deve essere specificata a ±1% o migliore, il che richiede la selezione da un ciclo di produzione ordinato anziché da un'estrazione casuale.
2. Produzione di semiconduttori ed elettronica: dove la contaminazione prevale sulla qualità
I sistemi di movimentazione dei wafer, gli stadi di fotolitografia e i portali di ispezione PCB utilizzano tutti motori lineari, ma l'ambiente delle specifiche è completamente diverso da quello di una macchina utensile. I vincoli dominanti non sono la densità di forza o le prestazioni termiche, bensì il degassamento e la generazione di particelle.
I magneti NdFeB sinterizzati con rivestimento in nichel standard non sono accettabili nelle camere bianche di Classe 10 o Classe 100. Il rivestimento standard Ni-Cu-Ni ha una microporosità che intrappola e rilascia lentamente composti di idrocarburi sotto vuoto, e i bordi del rivestimento possono generare particelle submicroniche se i magneti subiscono un contatto meccanico. Entrambe le modalità di guasto sono catastrofiche per la resa dei wafer.
L'approccio corretto per i motori lineari per camere bianche è una delle tre opzioni. Innanzitutto, utilizzare NdFeB cotto sotto vuoto con rivestimento in nichel per elettrolisi o oro: la cottura sotto vuoto elimina la maggior parte delle specie di degassamento intrappolate prima che il magnete entri nella camera bianca e il rivestimento più denso in nichel per elettrolisi o oro fornisce una barriera più uniforme rispetto al Ni-Cu-Ni elettrolitico. In secondo luogo, utilizzare magneti in samario-cobalto (SmCo), che hanno un BHmax inferiore rispetto ai migliori gradi NdFeB ma tassi di degassamento molto più bassi a causa della chimica superficiale a predominanza del cobalto e di una maggiore stabilità chimica intrinseca. Per gli stadi wafer da 200 mm e 300 mm che funzionano con requisiti di forza moderati, lo standard è SmCo Gr28 o Gr30 (280–300 kJ/m³ BHmax). In terzo luogo, utilizzare gruppi di magneti completamente incapsulati in cui ciascun magnete è sigillato in un alloggiamento in PEEK o ceramica: questo elimina l'esposizione diretta alla superficie del magnete ma aggiunge complessità al gruppo del binario.
La scelta tra NdFeB cotto sottovuoto e SmCo è principalmente economica. NdFeB a prestazioni equivalenti costa il 40–60% in meno rispetto a SmCo. Per le fasi di produzione ad alto rendimento in cui il costo della traccia magnetica è significativo e il requisito di degassamento è soddisfatto dalla cottura sotto vuoto e dal rivestimento in nichel chimico, NdFeB è la scelta corretta. Per le fasi a contatto diretto con wafer o camere a vuoto che operano al di sotto di 10⁻⁵ Pa dove qualsiasi degassamento è inaccettabile, SmCo è la scelta corretta indipendentemente dal costo.
3. Motori lineari tubolari: pile di anelli magnetici e polarità alternata
I motori lineari tubolari, chiamati anche attuatori lineari in alcune pubblicazioni sui prodotti, utilizzano una disposizione cilindrica di magneti a forma di anello all'interno di un gruppo bobina statore cavo. Il gruppo del magnete (il "motore" o "albero" mobile) è costituito da una pila di anelli NdFeB con direzioni di magnetizzazione assiale alternate separate da distanziatori in ferro dolce. Gli anelli hanno generalmente un diametro esterno di 20–60 mm, un diametro interno di 8–20 mm e uno spessore di 5–15 mm, a seconda dei requisiti di forza e corsa.
Il pacco magnetico ad anello funziona secondo lo stesso principio di un motore rotativo multipolare, ma in direzione assiale. Anello esposto a nord, distanziatore in ferro, anello esposto a sud, distanziatore in ferro: il flusso si concentra nei distanziatori in ferro e interagisce con la bobina dello statore per produrre una spinta lineare. La variabile chiave di progettazione è il rapporto tra l'altezza dell'anello e l'altezza del distanziatore in ferro, che influenza la densità del flusso nel traferro e la frequenza dell'ondulazione della spinta. La stessa altezza dell'anello e del distanziatore produce l'ondulazione fondamentale più bassa; variando il rapporto è possibile la modellazione armonica dell'ondulazione al costo di una forza media ridotta.
I motori lineari tubolari sono comuni nelle applicazioni ad azionamento diretto in cui è necessaria una corsa lunga in un involucro radiale compatto: sistemi di erogazione di precisione, azionamenti di pompe a siringa, banchi di prova per vibrazioni e macchine pick-and-place. Per queste applicazioni, nella maggior parte dei casi, NdFeB N42 o N45 con rivestimento standard Ni-Cu-Ni è adeguato. L'ambiente termico è mite (la bobina è nello statore, non sul motore, quindi l'albero del magnete funziona a freddo) e i requisiti di contaminazione generalmente non sono a livello di camera bianca.
La sfida dell'assemblaggio con gli stack ad anelli è la forza magnetica durante l'impilamento. Anelli magnetizzati assialmente della stessa polarità si respingono fortemente; gli anelli di polarità opposta si attraggono fortemente. Una pila di 10 anelli per un motore tubolare con corsa di 200 mm comporta forze di 50–200 N tra pezzi adiacenti durante l'assemblaggio. Dispositivi di assemblaggio appositamente costruiti con tubi guida non sono opzionali per questa geometria: il tentativo di assemblare pile di anelli a mano produce nella pratica angoli scheggiati e una spaziatura incoerente, anche per assemblatori esperti.
4. Attuatori con bobina mobile: quando la linearità della forza conta più della forza di picco
Gli attuatori a bobina mobile (VCA) sono attuatori lineari monoasse a corsa limitata in cui la forza è proporzionale alla corrente lungo l'intera corsa operativa. Il nome "bobina mobile" deriva dagli altoparlanti: il principio di funzionamento è identico. Nelle applicazioni industriali, i VCA vengono utilizzati per un posizionamento rapido, preciso e a corsa breve: fasi di messa a fuoco automatica, controllo della forza dell'utensile, isolamento dalle vibrazioni e orientamento rapido del raggio.
Il magnete in un VCA è tipicamente un gruppo magnetico con base cilindrica con un polo centrale e un polo esterno anulare, che crea uno spazio di flusso radiale in cui si muove la bobina. Ciò che conta non è la densità del flusso di picco ma l’uniformità del flusso radiale su tutta la corsa. Un VCA specificato per una corsa di ±10 mm deve avere una densità di flusso radiale essenzialmente piatta nell'intero intervallo di ±10 mm; una variazione superiore a ±1% provoca una non linearità della forza che deve essere compensata nel servocontrollore.
Il grado NdFeB per VCA è tipicamente N40–N48, selezionato per raggiungere la densità di flusso del traferro target con il volume del magnete disponibile. La geometria del magnete (diametro esterno, diametro interno, altezza assiale) è la variabile di progettazione primaria; grade è il parametro di regolazione fine. Per le applicazioni VCA medicali e per semiconduttori si applicano gli stessi vincoli relativi al degassamento e alle particelle descritti nella Sezione 2. Per i VCA per l'automazione industriale senza requisiti di camera bianca, il NdFeB sinterizzato standard con rivestimento Ni-Cu-Ni è appropriato e adeguato.
HIMAGNET fornisce gruppi di magneti per piste di motori lineari con canale a U, gruppi di anelli di motori tubolari e attuatori a bobina mobile, comprese opzioni sottovuoto e nichel chimico per applicazioni in camere bianche. Contatta il nostro team di ingegneri con i tuoi requisiti di forza, corsa e ambiente per un consiglio sulla geometria e un'analisi della selezione del grado.